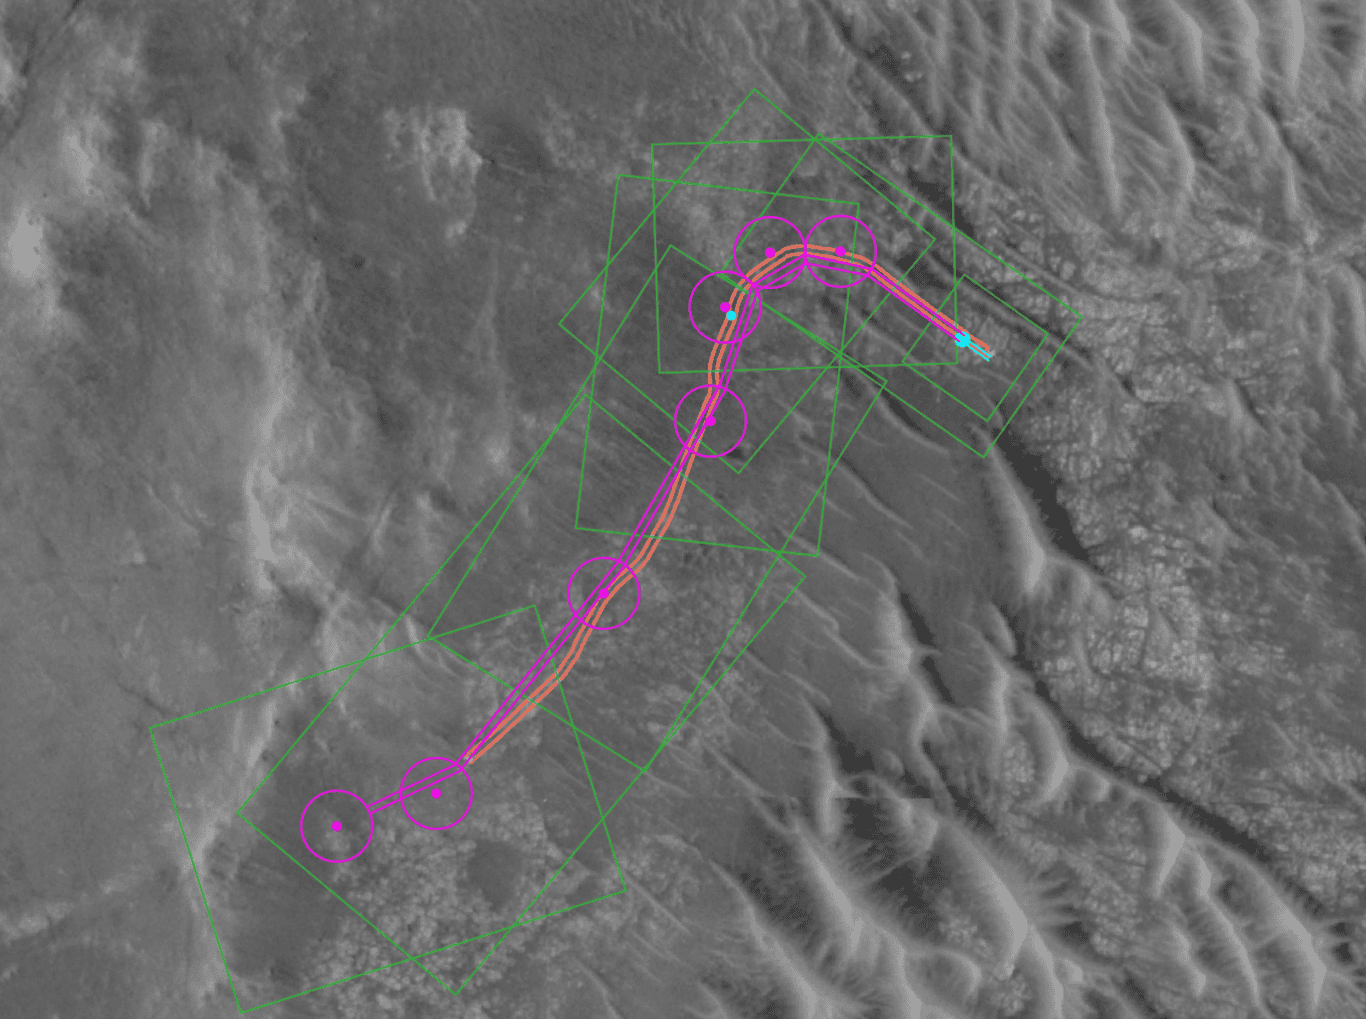
Em dezembro do ano passado, um robô percorreu parte da superfície de Marte seguindo uma rota planejada por inteligência artificial (IA). O rover Perseverance, da NASA, realizou dois deslocamentos com trajetos definidos por IA, em uma demonstração que aponta para um futuro em que máquinas poderão explorar outros mundos com maior independência.
O episódio representa um avanço significativo - até então, a definição das rotas do veículo dependia do trabalho de especialistas na Terra. Com a nova tecnologia, a IA analisou imagens e informações sobre o terreno para identificar obstáculos e propor caminhos seguros.
A mudança responde a um dos principais desafios das missões espaciais: a distância. Os sinais entre a Terra e Marte levam vários minutos para percorrer o espaço, o que impede o controle dos veículos em tempo real. Quanto maior a autonomia dos robôs, menor a necessidade de esperar por novas instruções.
Outra iniciativa que ajuda a entender esse caminho é o projeto Exploração Robótica Distribuída, Autônoma e Cooperativa (CADRE, na sigla em inglês), da NASA. A proposta envolve pequenos robôs que trabalham de forma coordenada na Lua, compartilhando informações e explorando o terreno em conjunto. Mas como máquinas diferentes podem cooperar em um ambiente tão imprevisível quanto o espaço?
Os exemplos também levantam dúvidas sobre os limites dessa autonomia. Como garantir que um sistema tome decisões seguras diante de situações inesperadas?